ELGIN: estabilização de célula robotizada para solda em alumínio
Como a integração entre geometria da peça, trajetória, alimentação de arame e regulagens orientou a estabilização de uma aplicação robotizada em alumínio.
Estudo de caso
Neste artigo
Cenário: uma célula com dificuldade de repetição
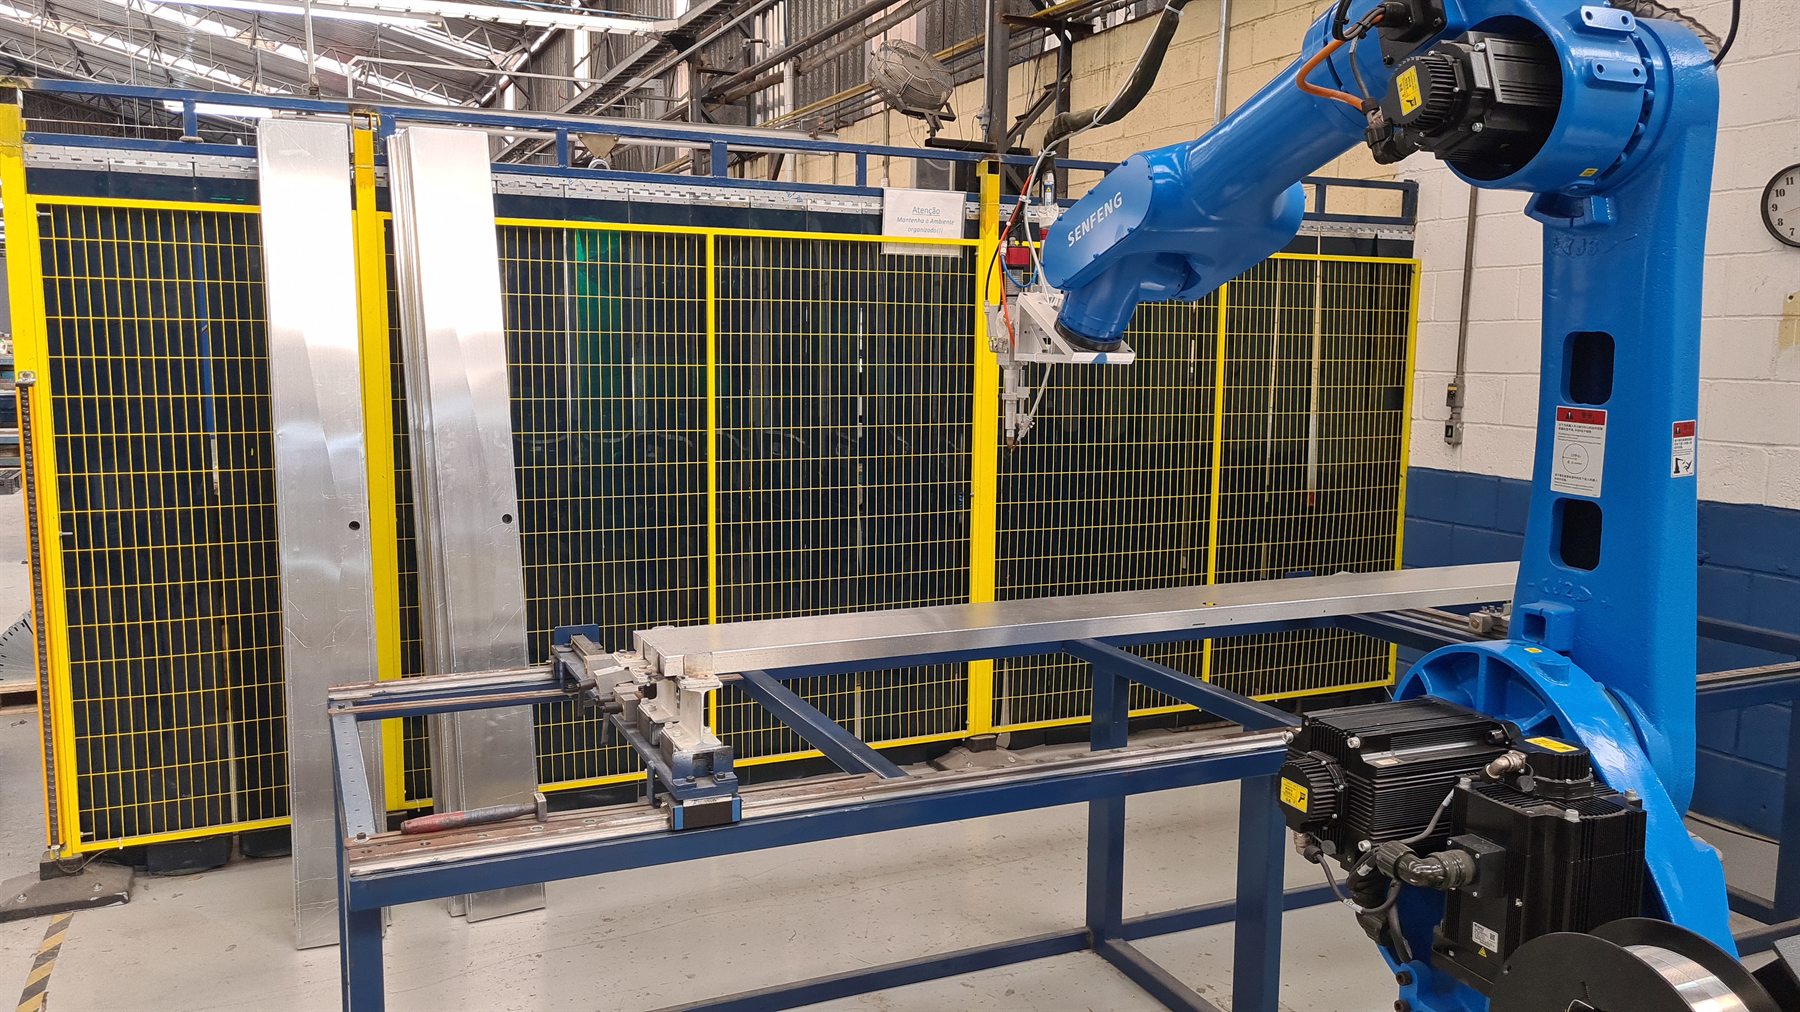
O atendimento ELGIN envolveu soldagem laser robotizada com adição de arame em chapas de alumínio de 1 mm. A configuração descrita no registro do site inclui fonte SFCNC SF1500CRW de 1.500 W em regime contínuo, robô CRP-RA21-50, controlador CRP-G15A-CDH80B, cabeçote CXSW-3000S e sistema de oscilação SENFENG. [1]
A condição inicial apresentava baixa repetibilidade, falhas de fusão, falta de preenchimento e defeitos no início e no final do cordão. Também foram registradas reflexões. O desafio era compreender como o conjunto se comportava na execução da junta, em vez de tratar cada ocorrência como um ajuste isolado.
Diagnóstico: peça e processo precisavam ser analisados juntos
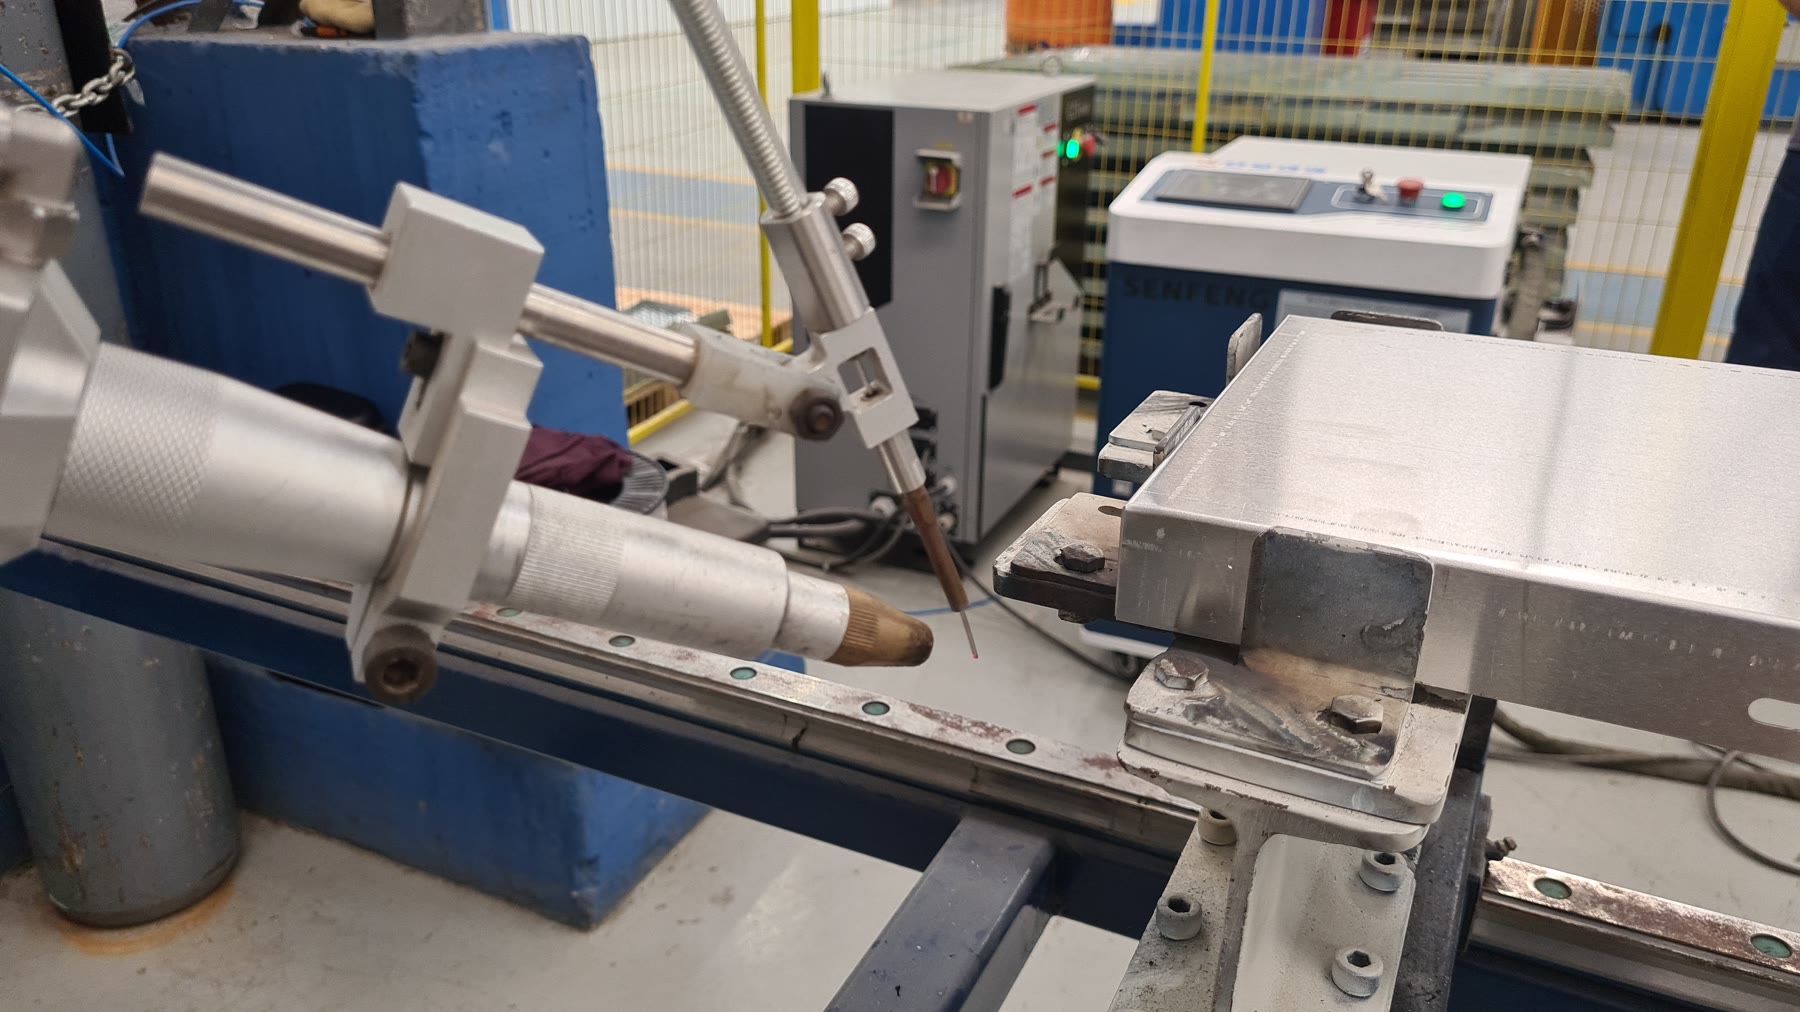
A síntese do atendimento relaciona as dificuldades à interação entre geometria, alinhamento, parametrização e sincronização. Isso direcionou a análise para as referências da peça e para a relação entre laser, arame e junta.
Em uma célula robotizada, esse tipo de diagnóstico precisa acompanhar o percurso completo. O ponto em que o cordão começa, termina ou muda de acesso pode exigir uma condição diferente de posicionamento e sequência. No caso ELGIN, o desenvolvimento foi conduzido por testes progressivos em condição real.
Intervenção: referências, trajetória e alimentação
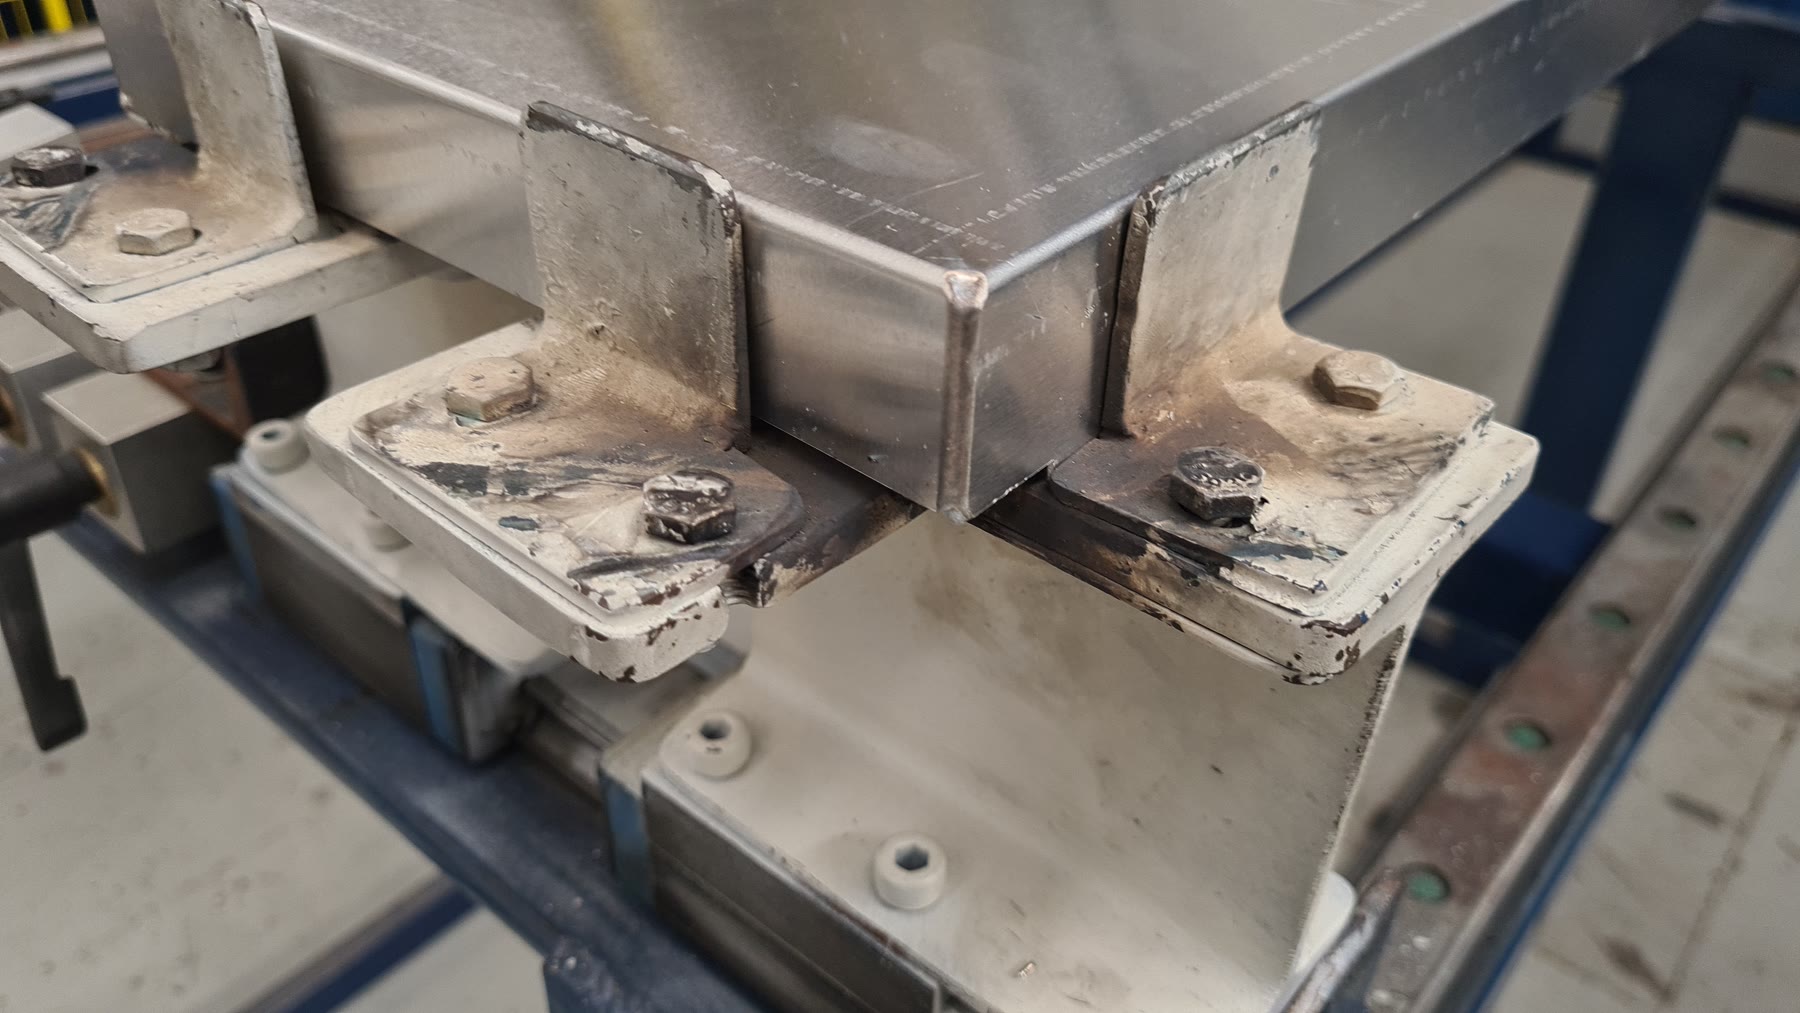
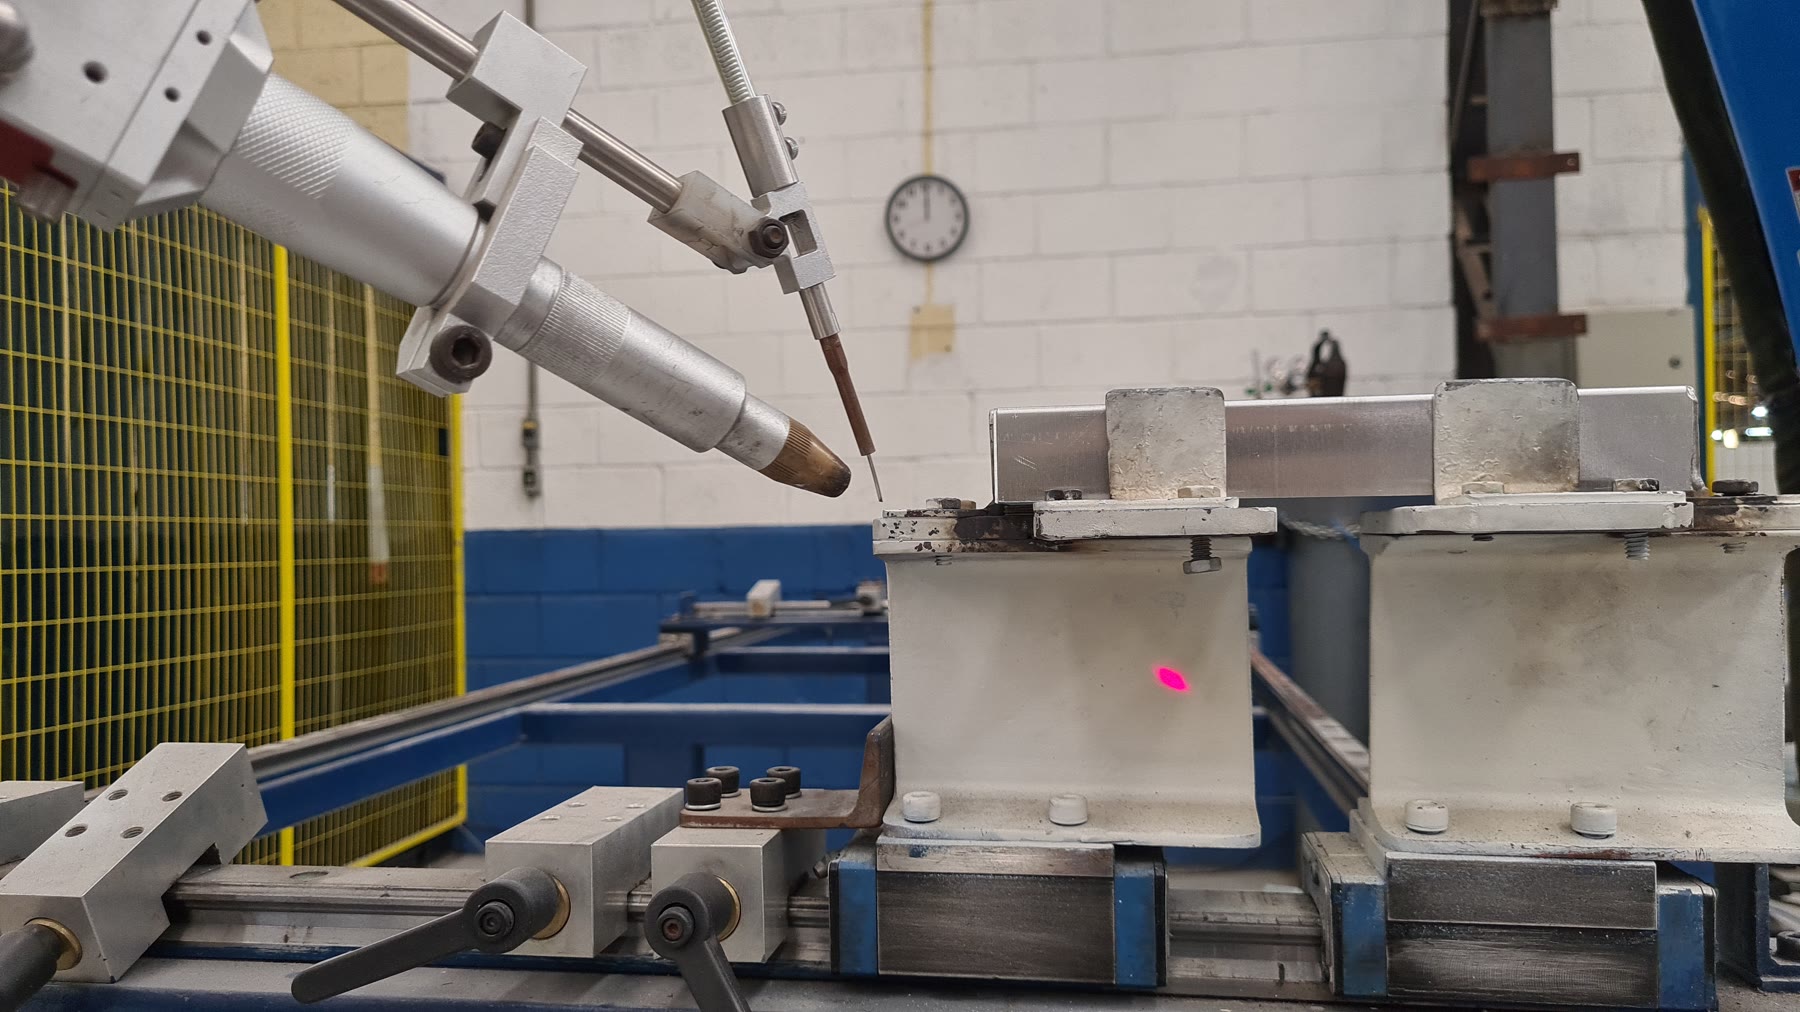
A atuação descrita incluiu correções de referências geométricas, alinhamento entre laser, arame e junta, posição focal, alimentação de arame e trajetória. Também foram ajustadas a sincronização entre movimento e ativação do laser e a estratégia de soldagem externa com adição de arame.
A mudança foi conduzida como desenvolvimento do conjunto. Os ajustes de máquina ficaram relacionados à preparação e ao acesso à peça, preservando o vínculo entre condição de entrada e comportamento observado.
| Aspecto | Condição inicial | Tratamento realizado |
|---|---|---|
| Repetibilidade | Ocorrências variáveis na execução | Testes progressivos e revisão das condições de entrada |
| Posicionamento | Interação entre geometria e alinhamento | Correção das referências e da relação laser–arame–junta |
| Início e final | Defeitos nessas regiões do cordão | Ajustes de trajetória e sincronização |
| Continuidade | Necessidade de sustentar a condição | Ênfase em controle dimensional e padronização |
Resultado: interpretar os indicadores dentro de seu contexto
A síntese publicada informa evolução de aproximadamente 43,75% de aprovação na condição inicial para uma faixa de estabilidade operacional próxima de 80%. Informa ainda aproveitamento global superior a 96% considerando recuperação de peças. [1]
Esses valores não representam necessariamente o mesmo indicador: aprovação inicial, estabilidade operacional e aproveitamento com recuperação precisam manter suas definições separadas. A síntese pública não detalha tamanho das amostras, período de medição e denominador de cada cálculo. Por isso, eles não são apresentados aqui como uma comparação estatística equivalente nem como previsão para outra célula.
O atendimento registra viabilidade técnica da célula dentro das condições definidas. A continuidade ficou associada ao controle dimensional das peças e à padronização do processo. Essa relação entre preparação, execução e registro é o aprendizado central do caso.
Fontes e referências
Referências consultadas em 06/09/2026. Estudos e exemplos devem ser interpretados dentro das aplicações e condições descritas nas fontes.
Sua célula também depende de ajustes frequentes?
Leve o contexto de peça, fixação, trajetória e ocorrência para conversar sobre o diagnóstico do processo.
Avaliar minha célula robotizada